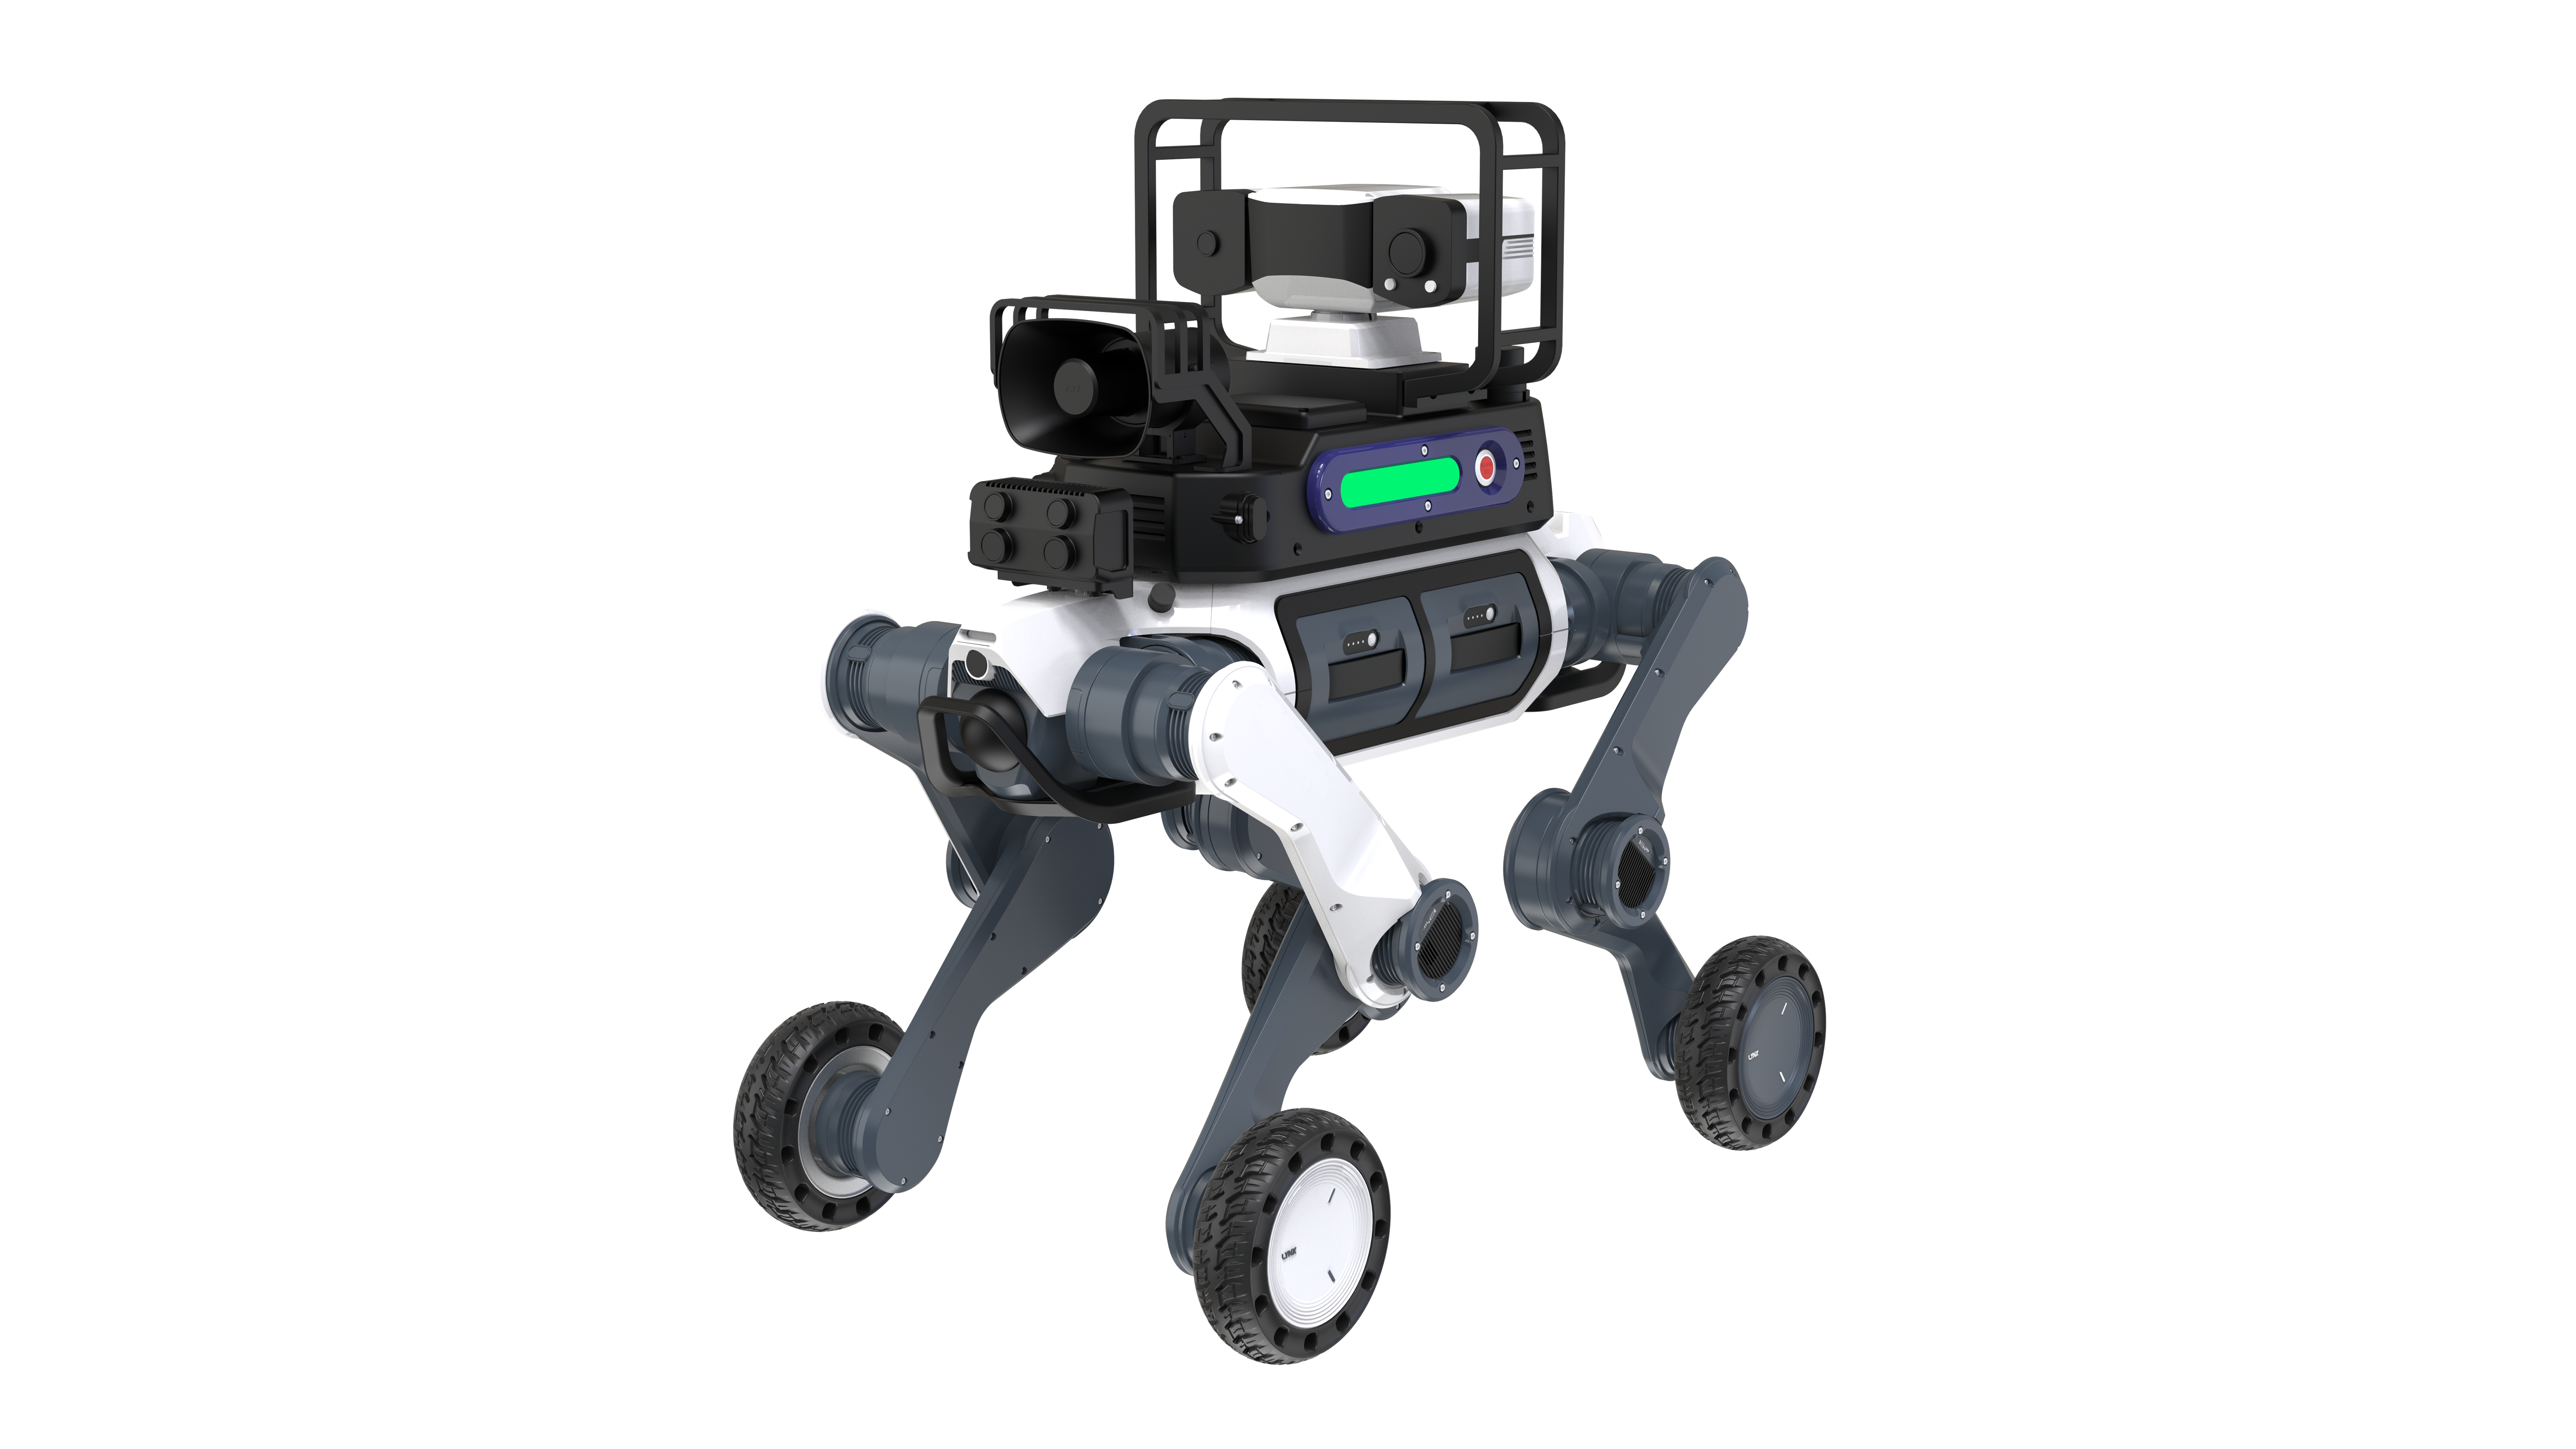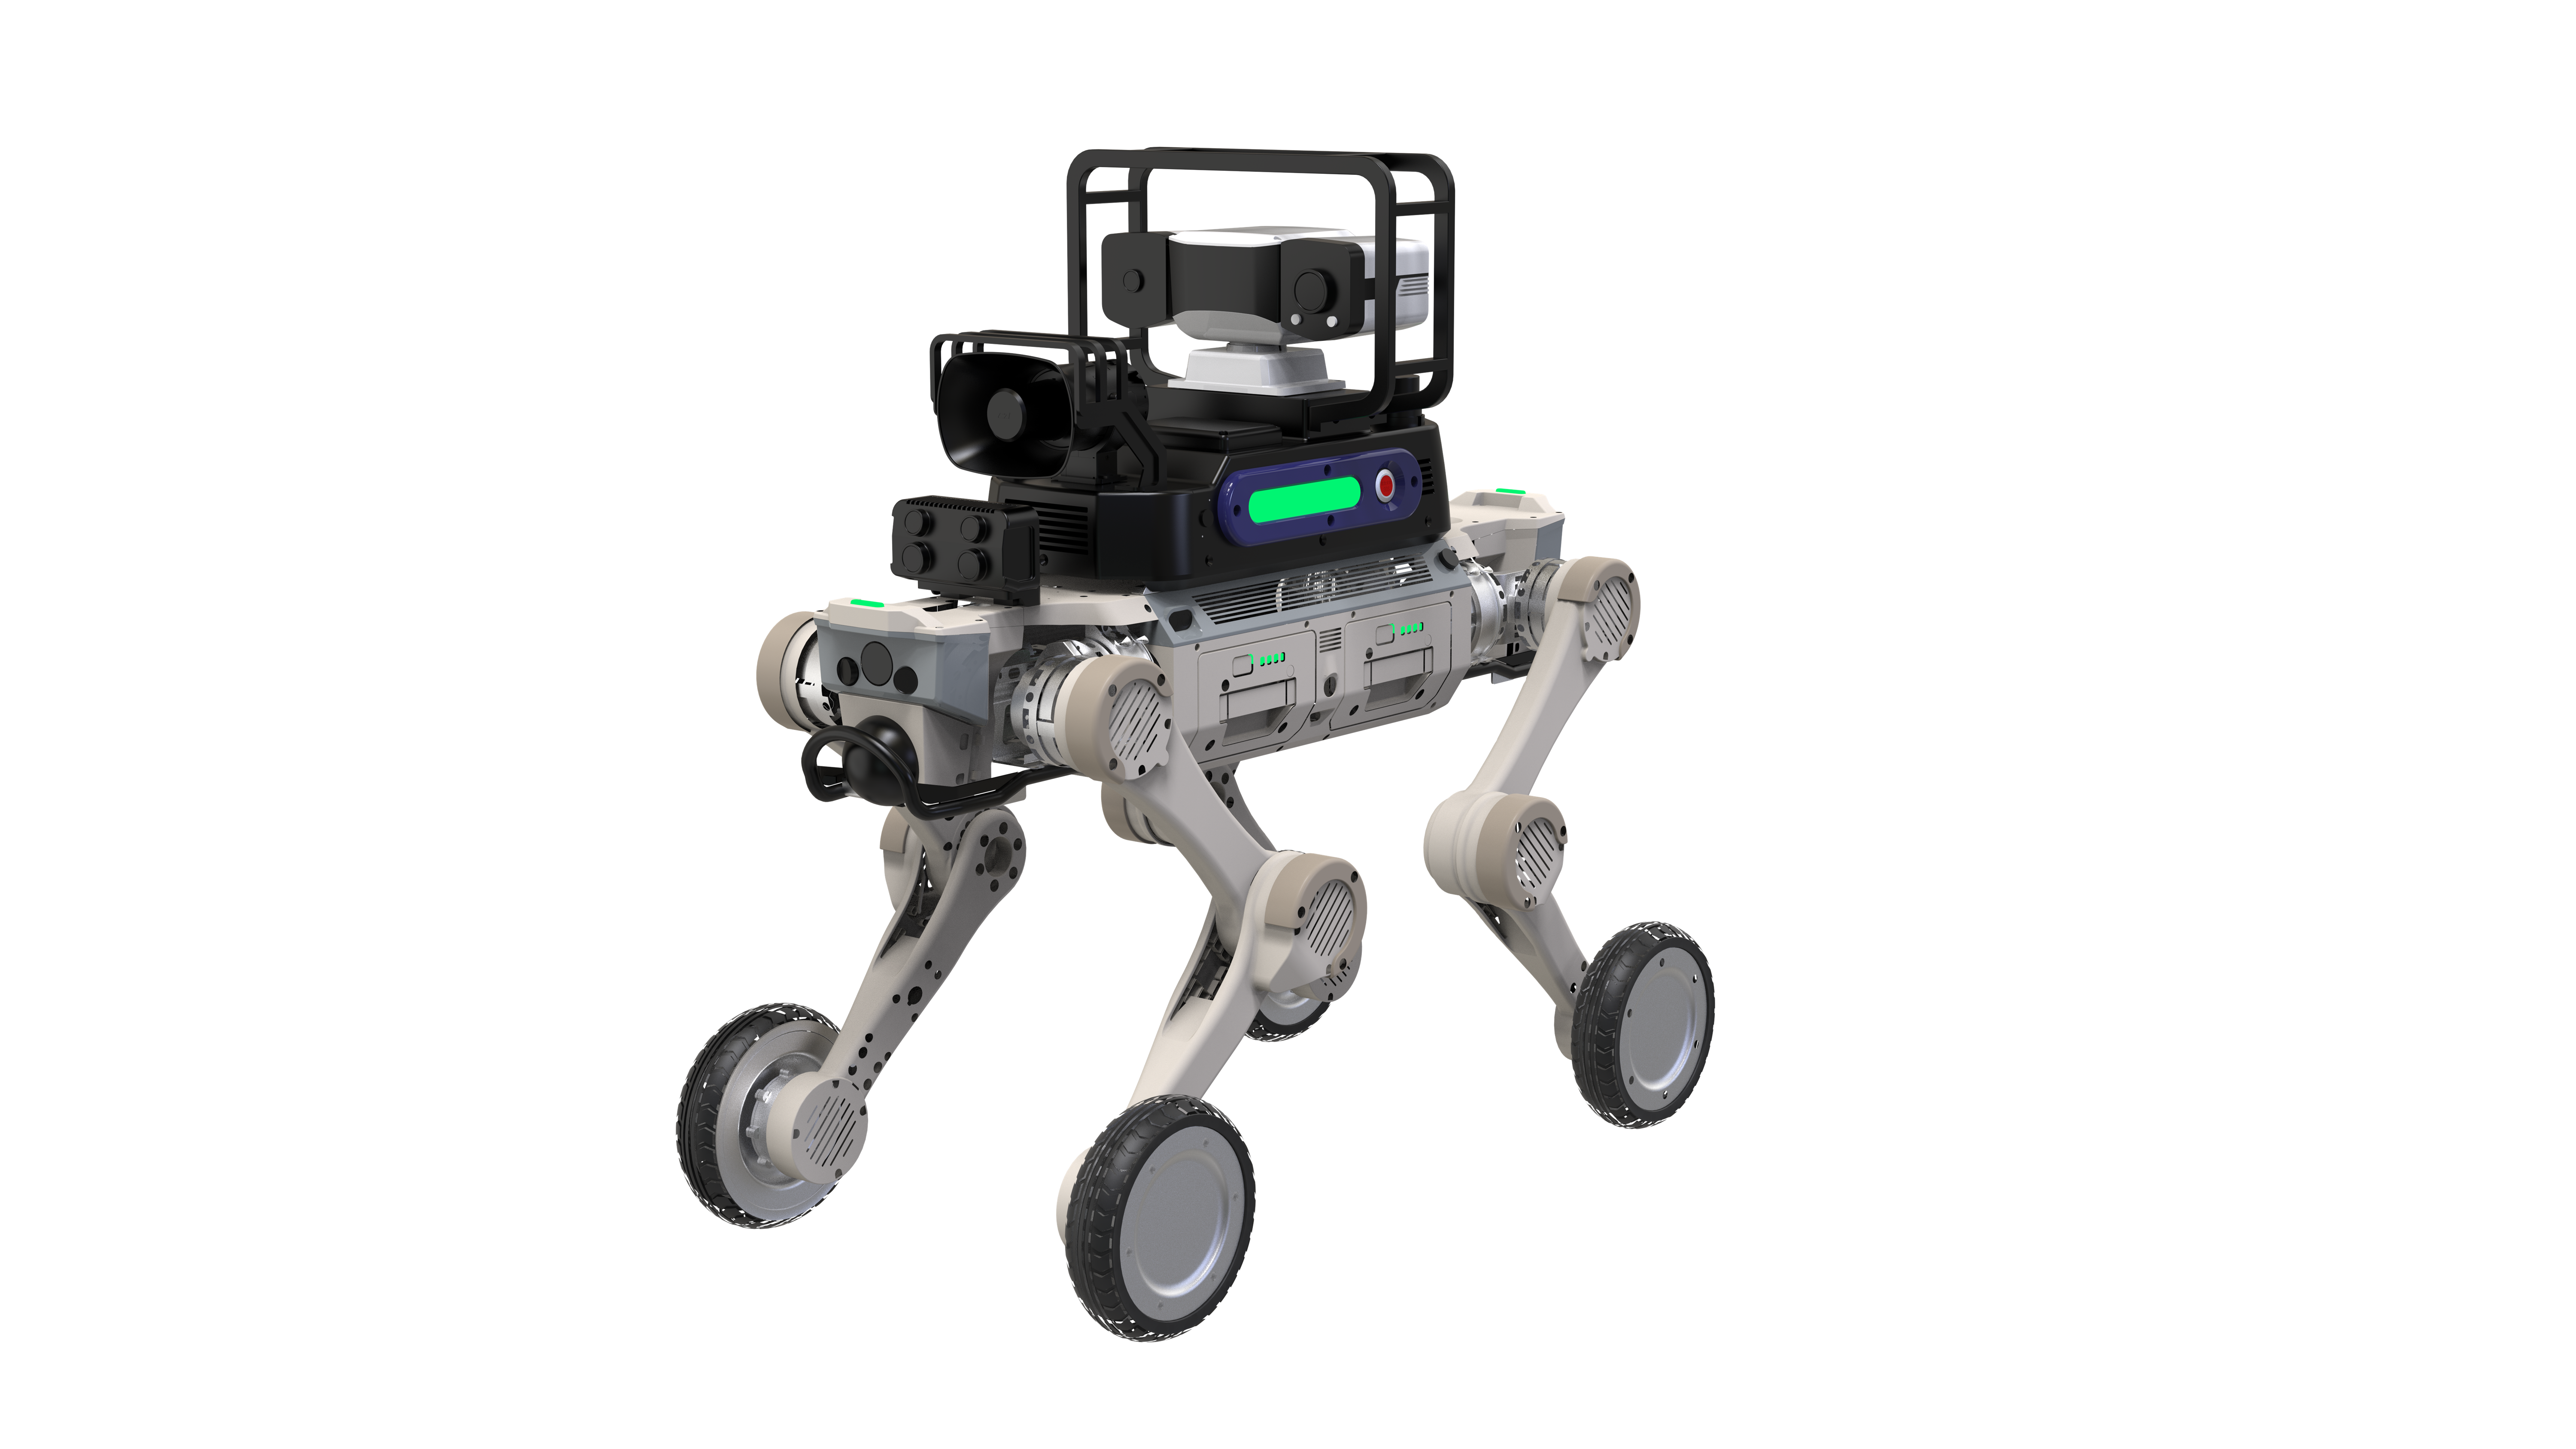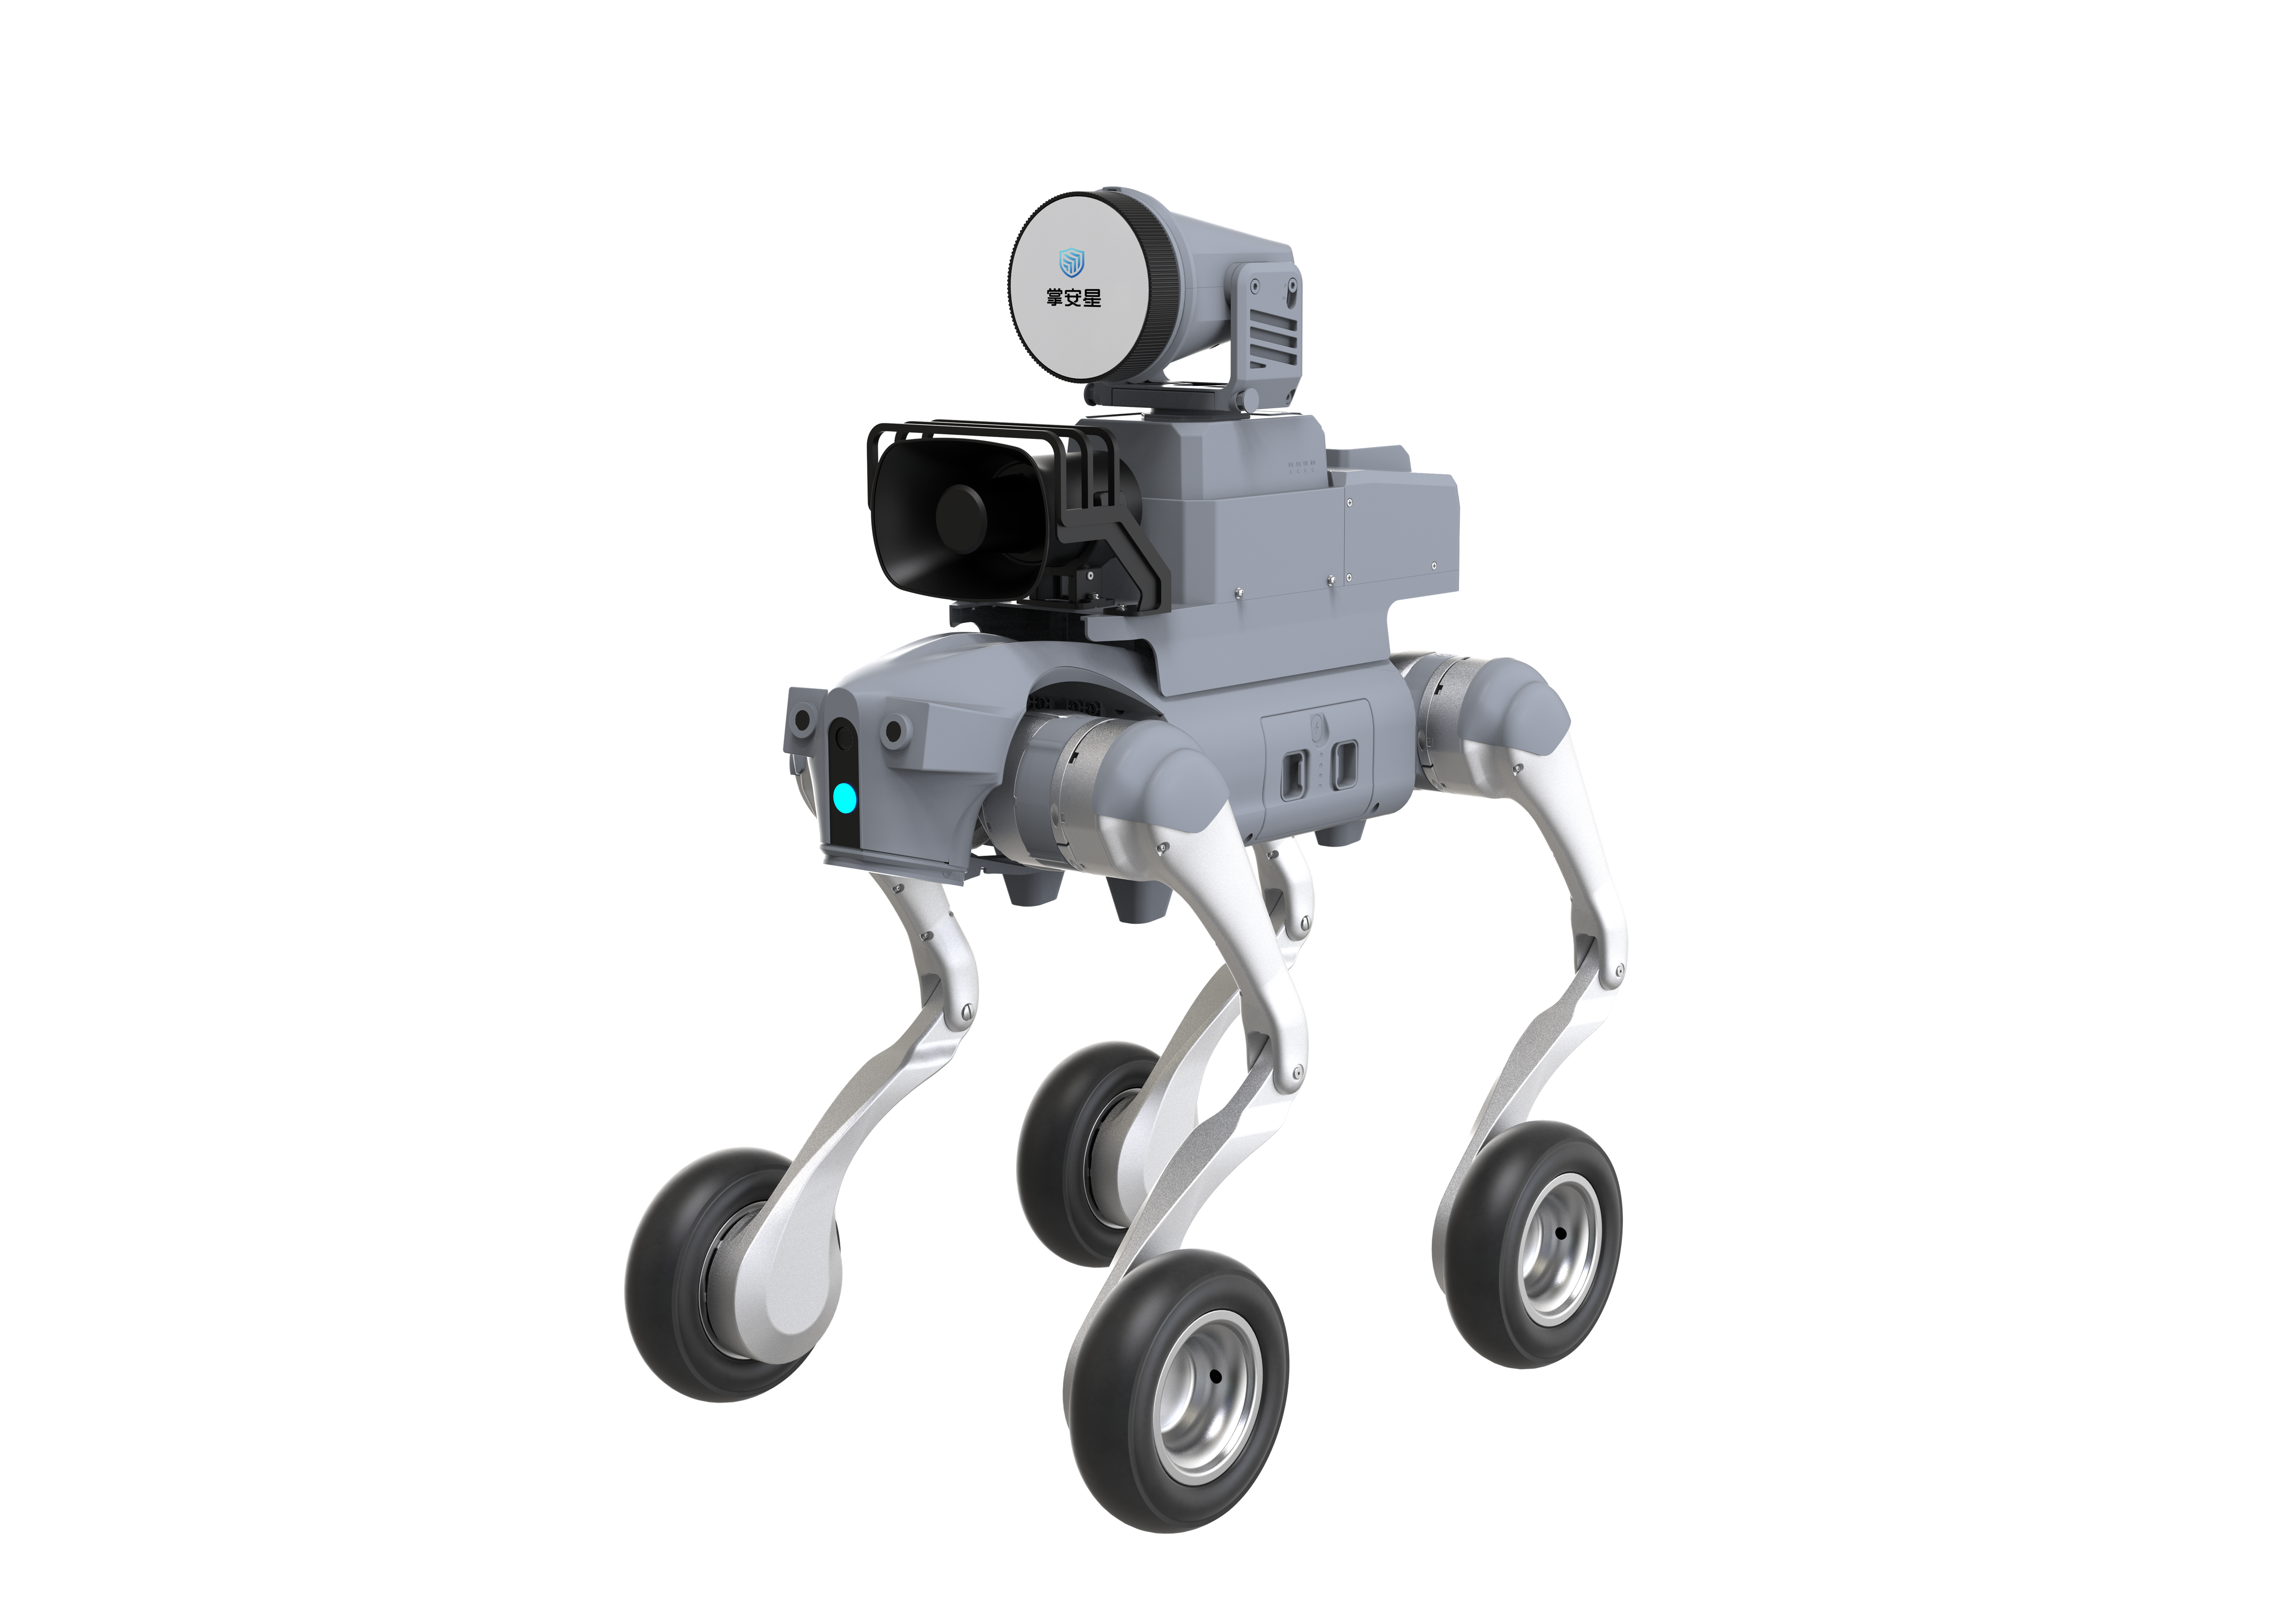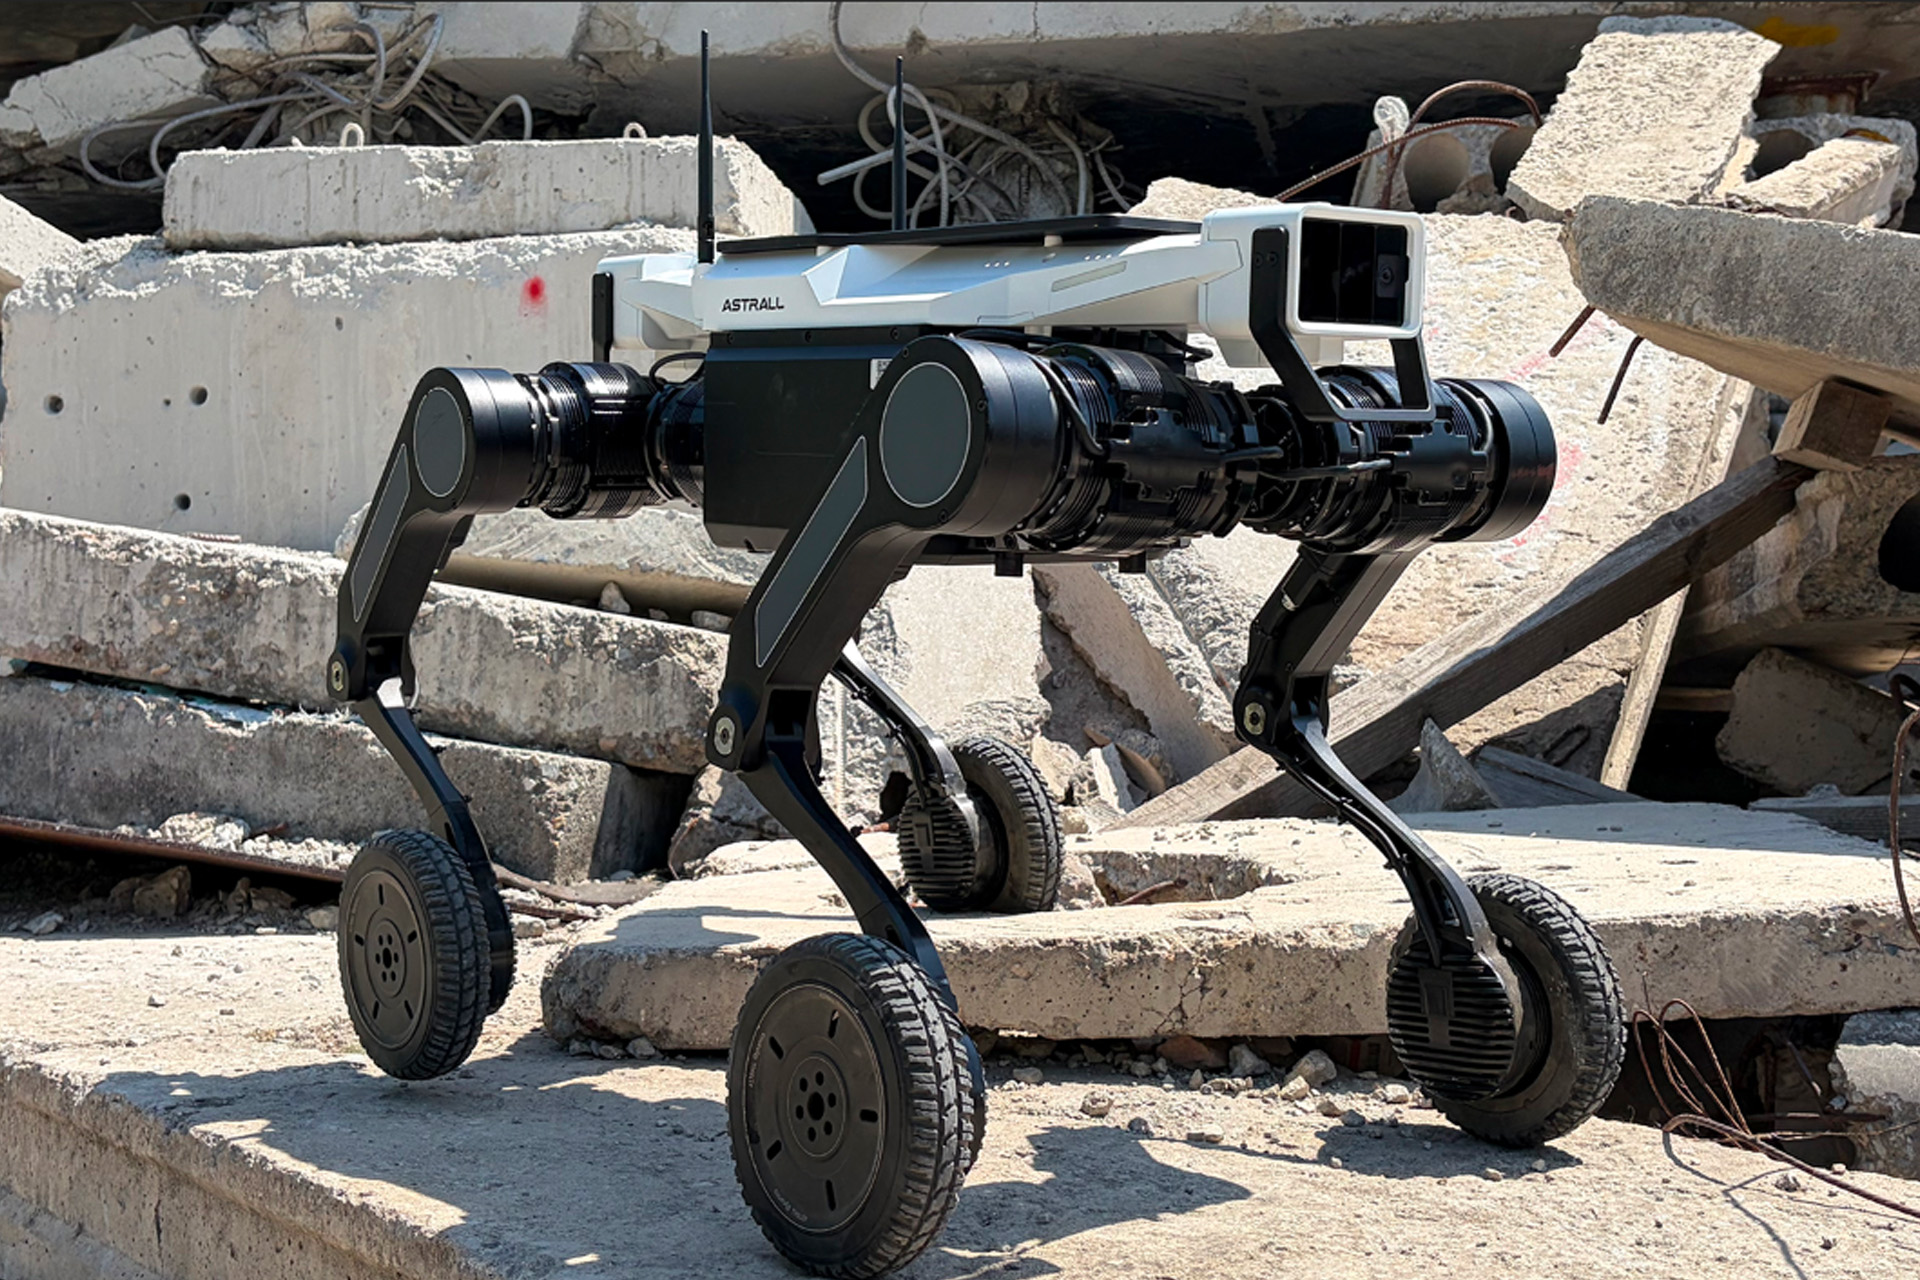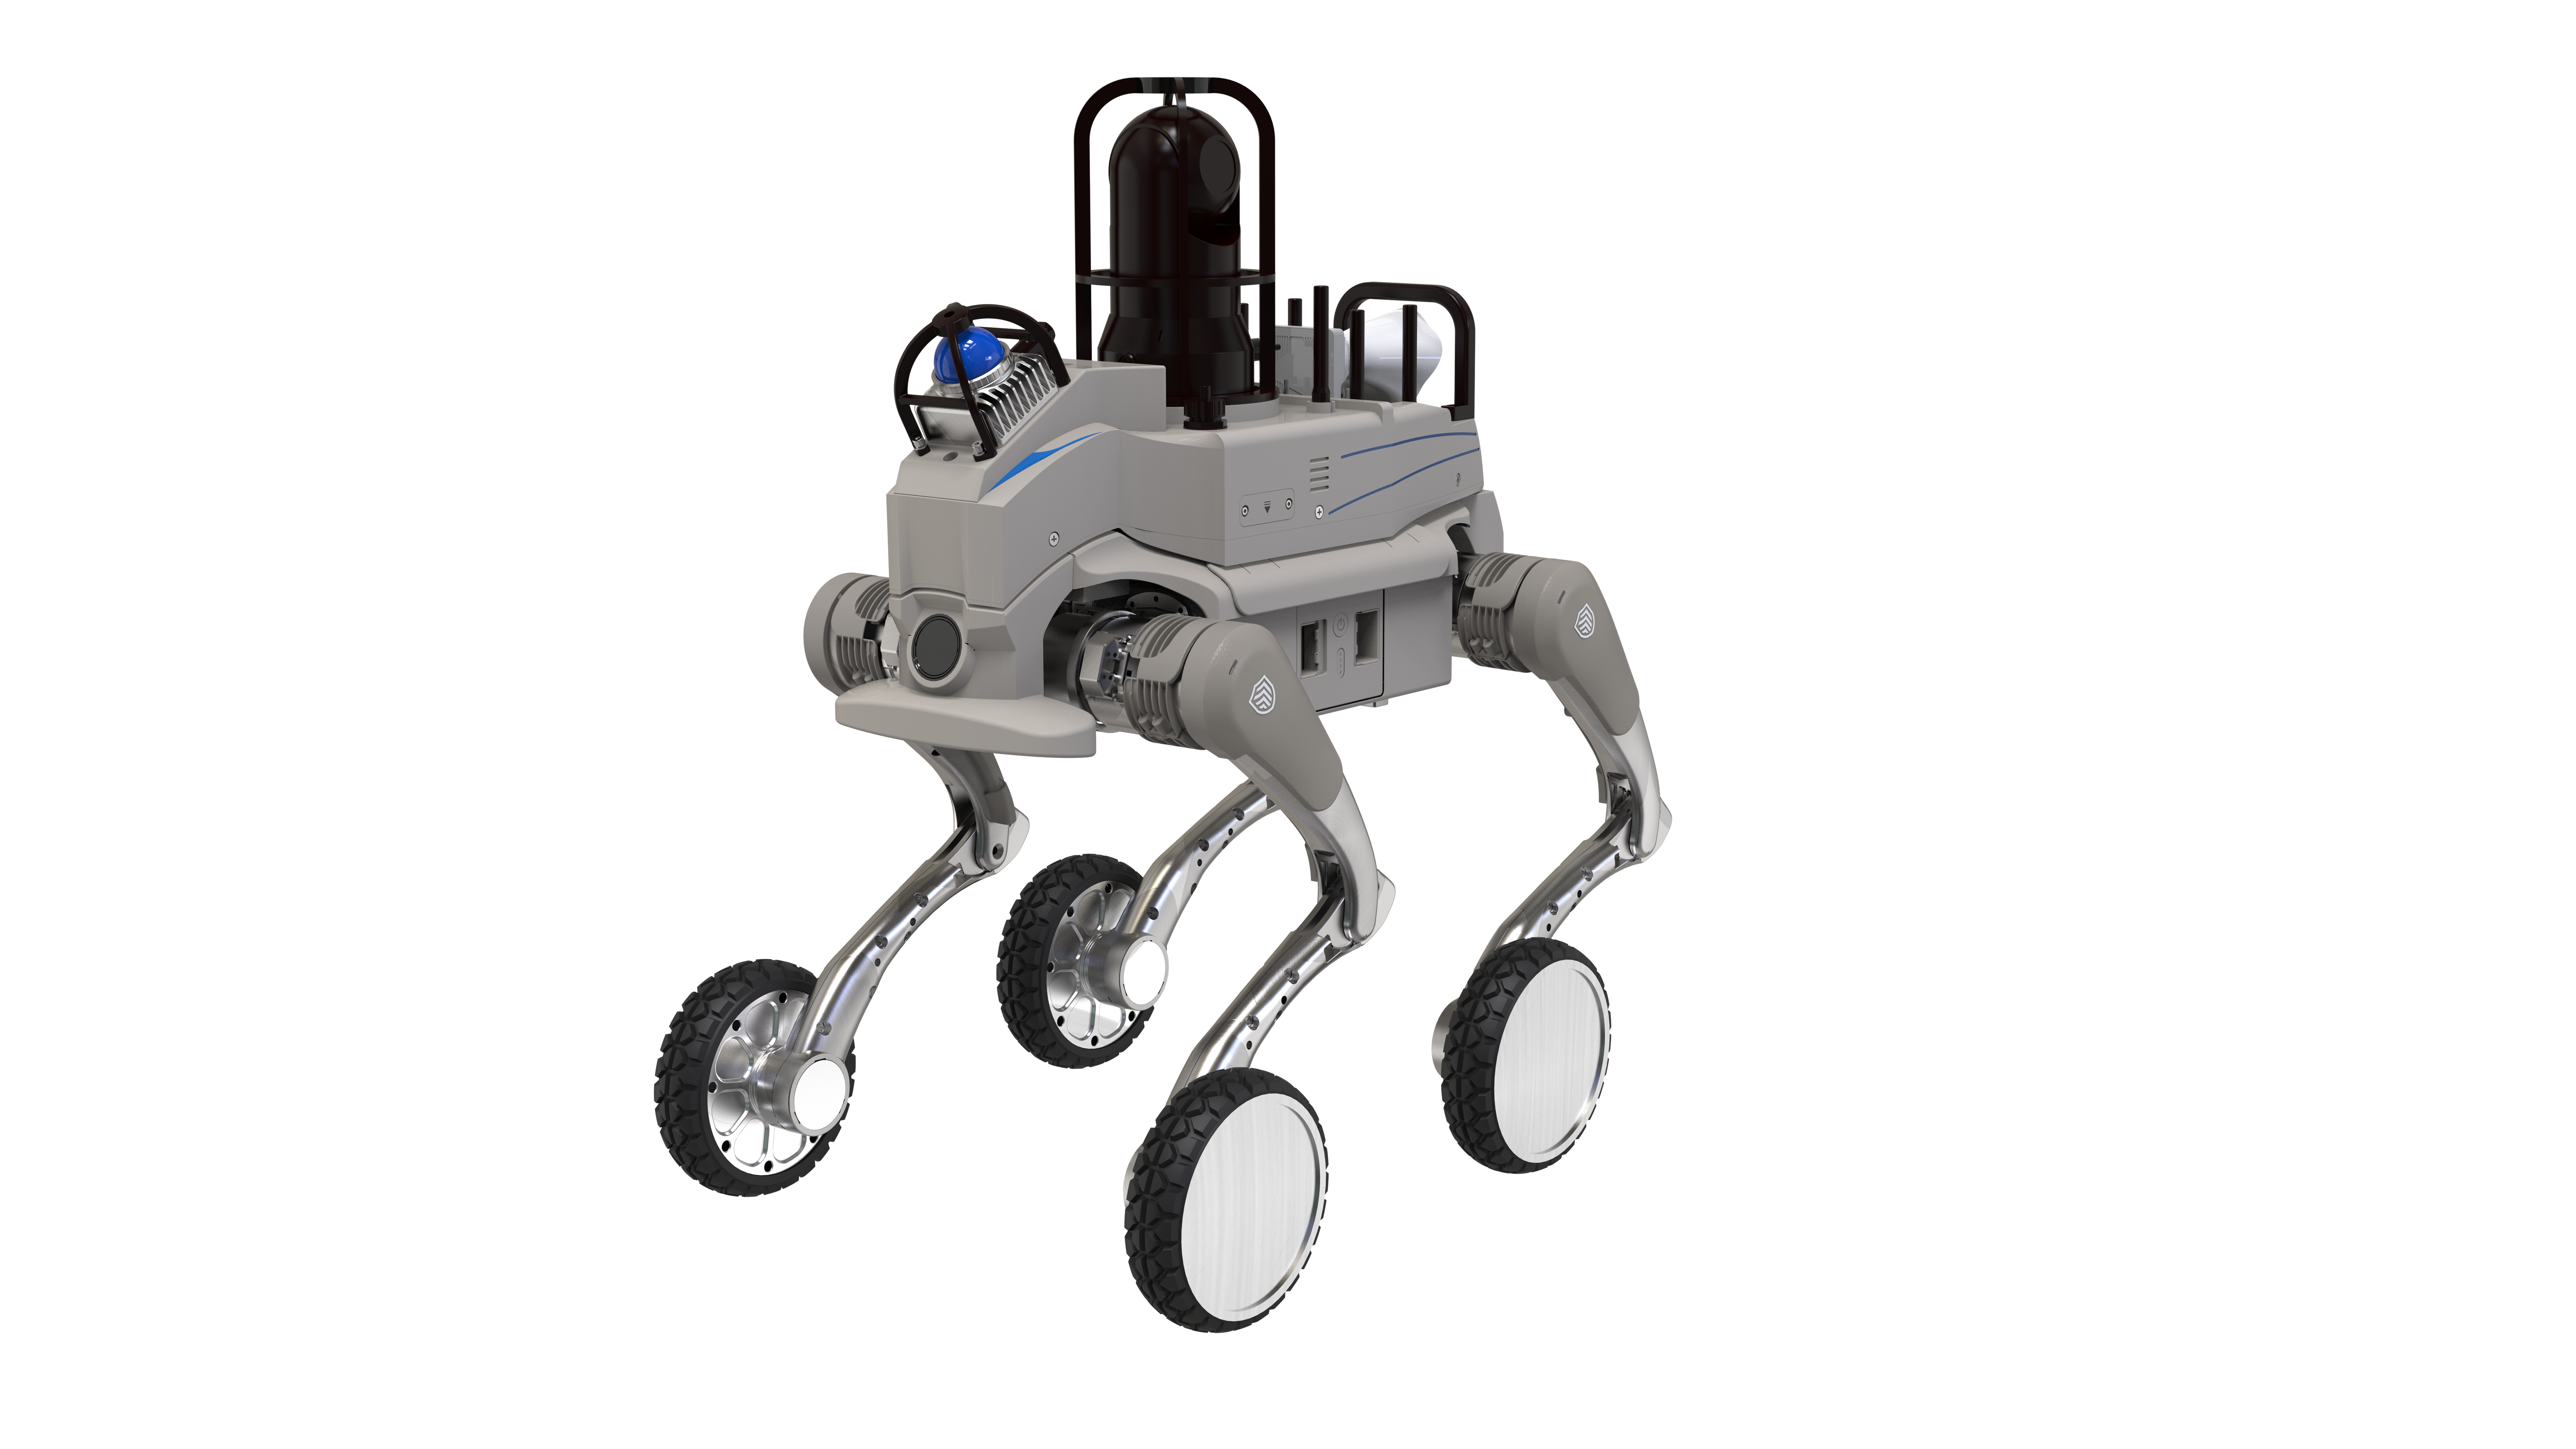
Commercial robotQuadruped
NEXWISE PW2
Official specs 16
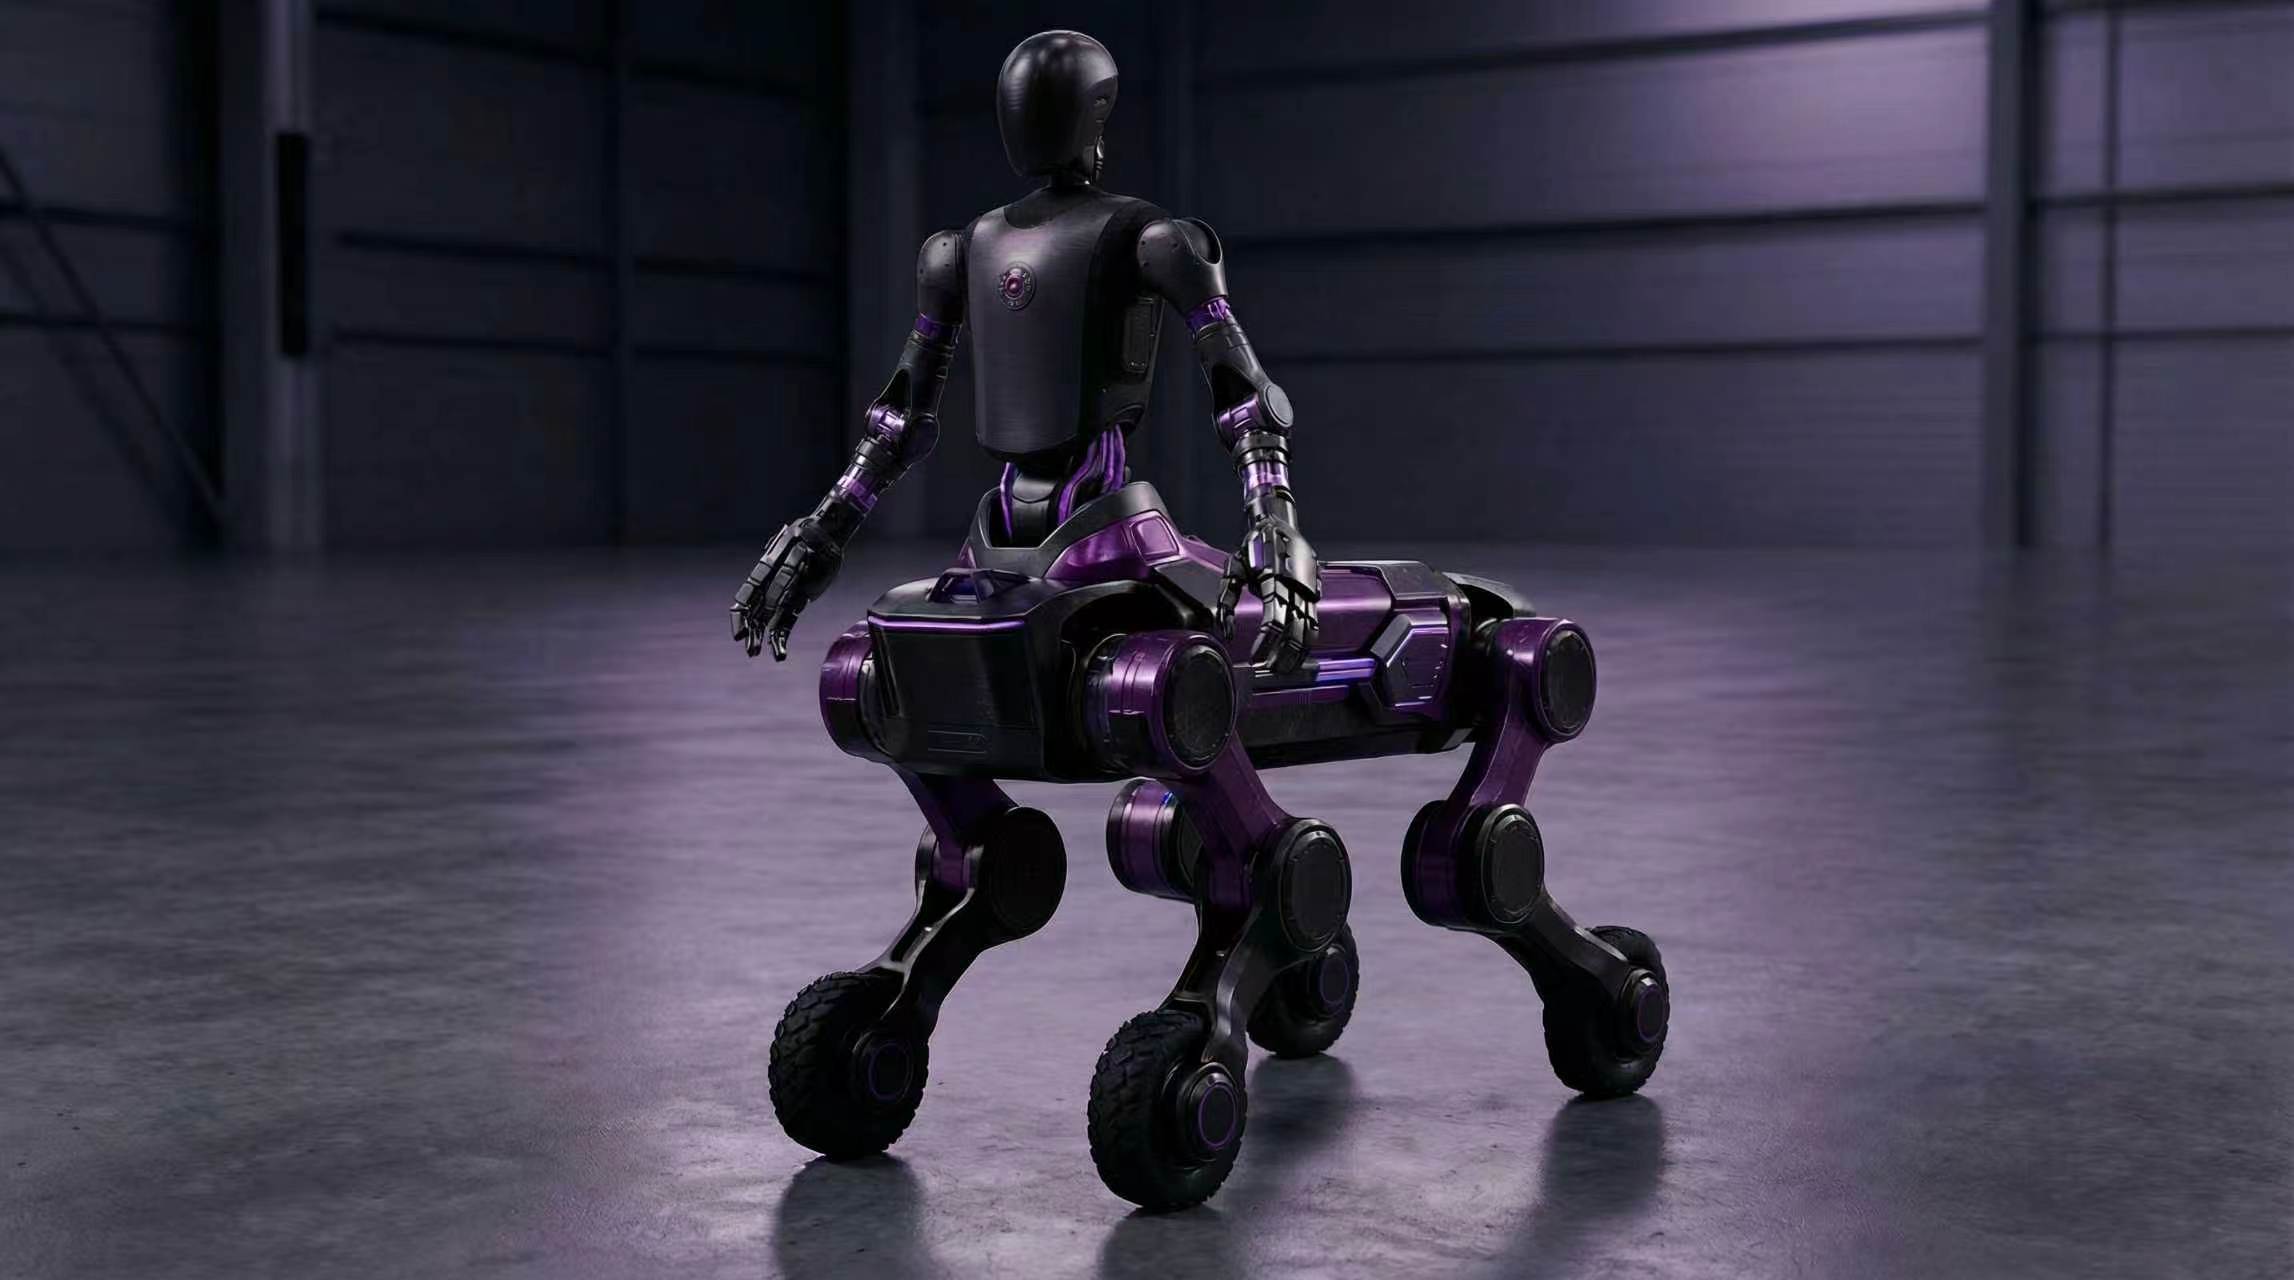
Runke Juneng Centaur, a quadruped robot.
Data & sources
Key specifications
| Locomotion type | quadruped lower-body design |
|---|---|
| lower body design | quadrupedal lower-body design |
| terrain adaptation | complex-terrain adaptation |
| navigation dimension | 3D cross-floor autonomous navigation |
| product distinction | world's first humanoid and robot-dog hybrid product |
|---|---|
| application fields | factory inspection, railway security, mining, emergency rescue |
| upper body design | humanoid upper-body flexibility |
|---|
| visual recognition | visual recognition |
|---|
| multi point inspection | multi-point inspection task execution |
|---|
01 · Official source