Commercial robotHumanoid
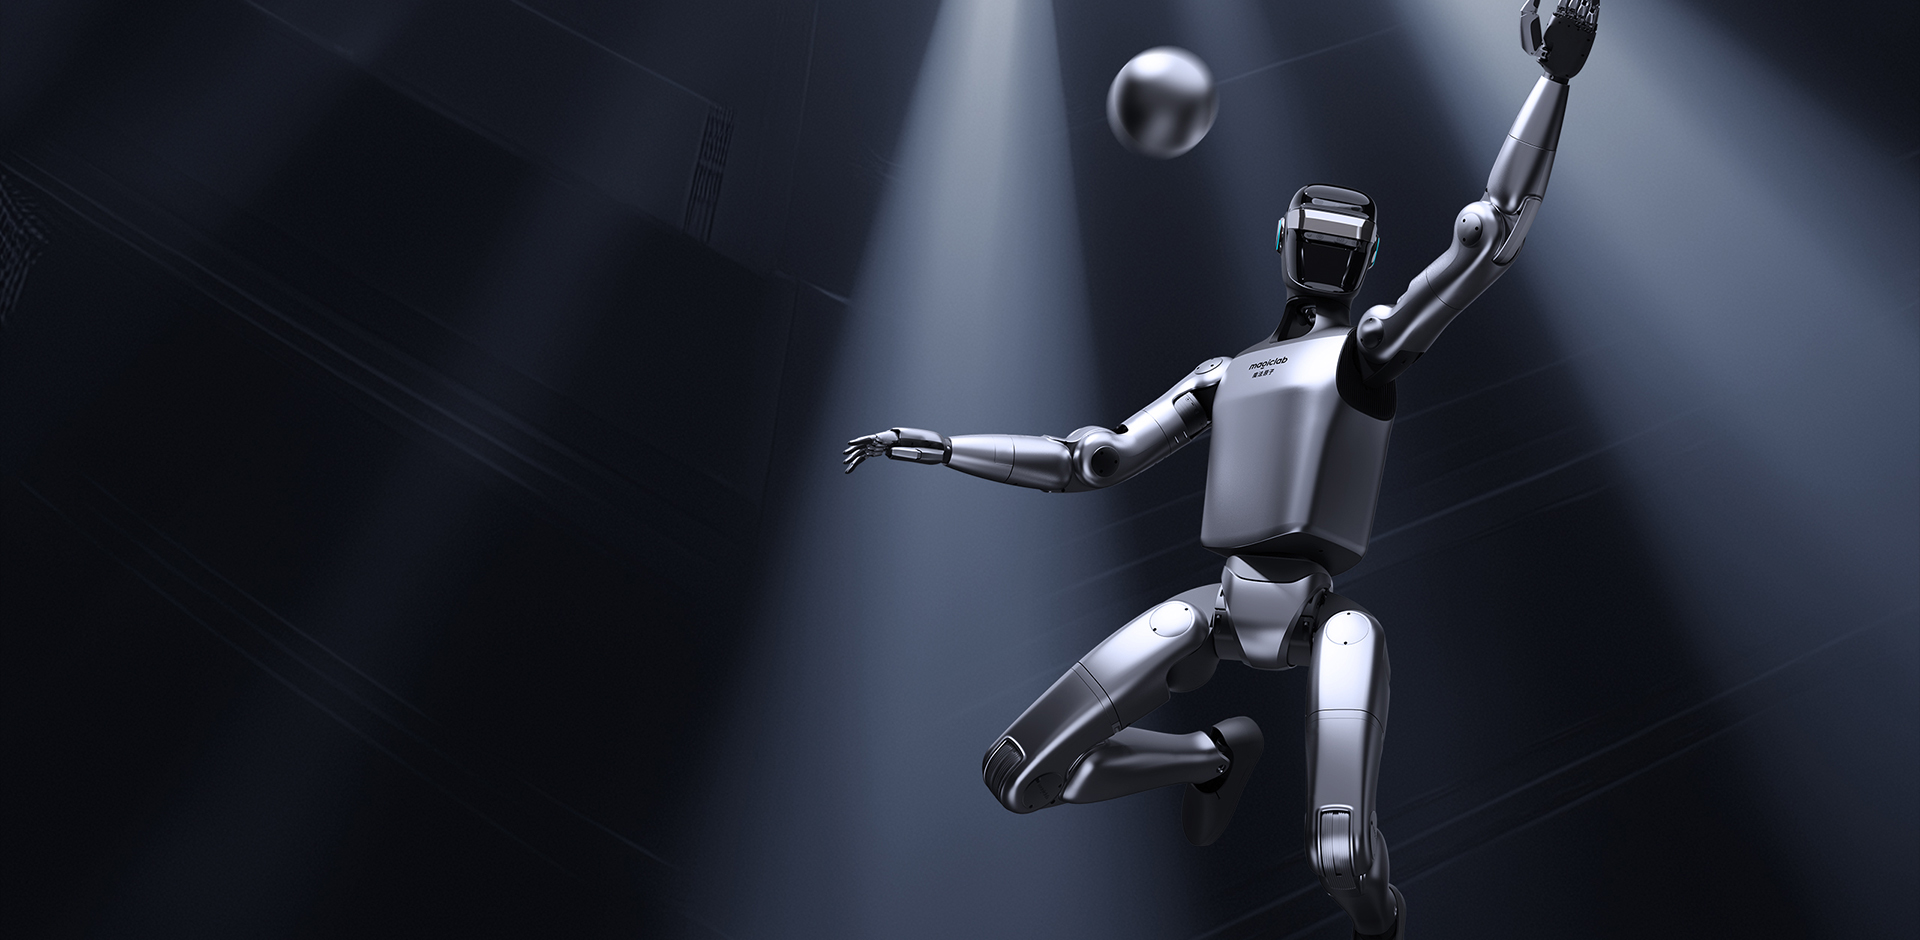
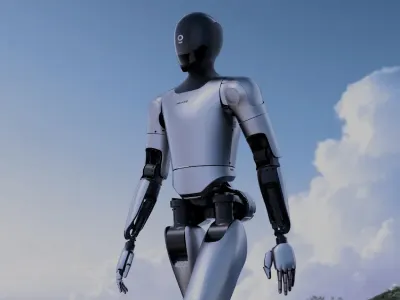
MagicLab MagicBot Gen1
Official specs 42 · Research specs 2
MagicLab MagicBot D1, a humanoid robot.
Data & sources
Key specifications
| high performance joint actuators | high-performance joint actuators |
|---|---|
| Joint actuators | high-performance joint actuators |
| optional charging station | optional charging station |
|---|---|
| Charging base | charging base |
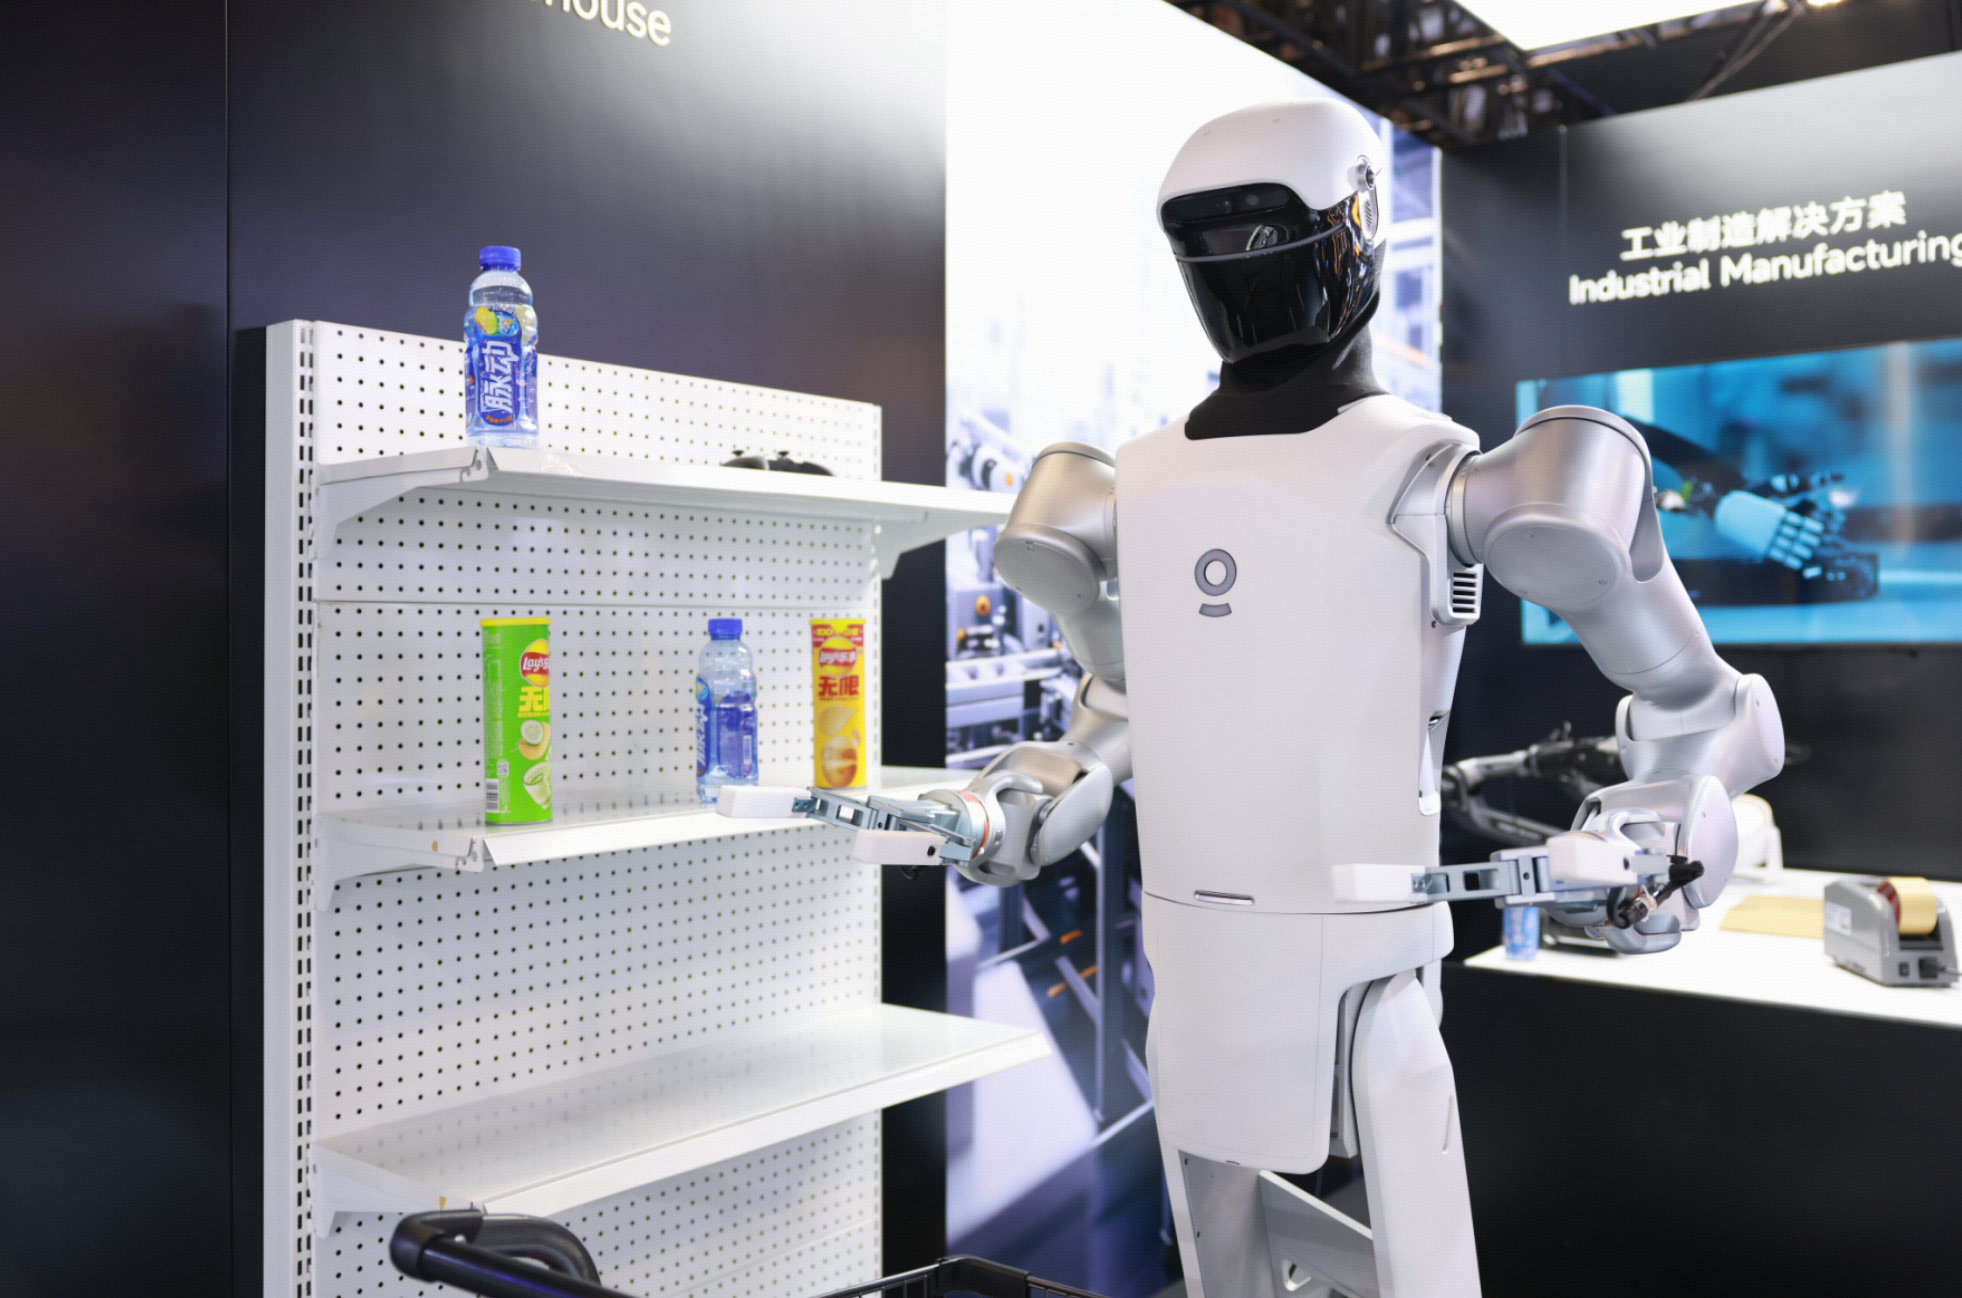
| Locomotion type | industrial wheeled humanoid robot |
|---|---|
| Robot type | industrial-grade wheeled humanoid robot |
| Navigation and avoidance | all-domain omnidirectional navigation and obstacle avoidance |
| domain controller | domain controller |
|---|---|
| SDK development interface | SDK development interface |
| Domain controller | domain controller |
| SDK interface | SDK development interfaces |
| Custom development | custom feature development and scenario-specific expansion |
| optional teleoperation data acquisition kit | optional teleoperation data acquisition kit |
|---|---|
| Application scenarios | industrial operations, commercial services, and scientific research |
| Teleoperation kit | optional data acquisition teleoperation kit |
| optional arm end effectors | multiple types of arm end effectors |
|---|---|
| Force controlled operation | high-precision force-controlled operation |
| Arm end effectors | multiple arm end-effector types |
| Sensor configuration | multiple sensor types |
|---|
01 · Official source