Commercial robotHumanoid
Flexiv MICO CORE
Official specs 16
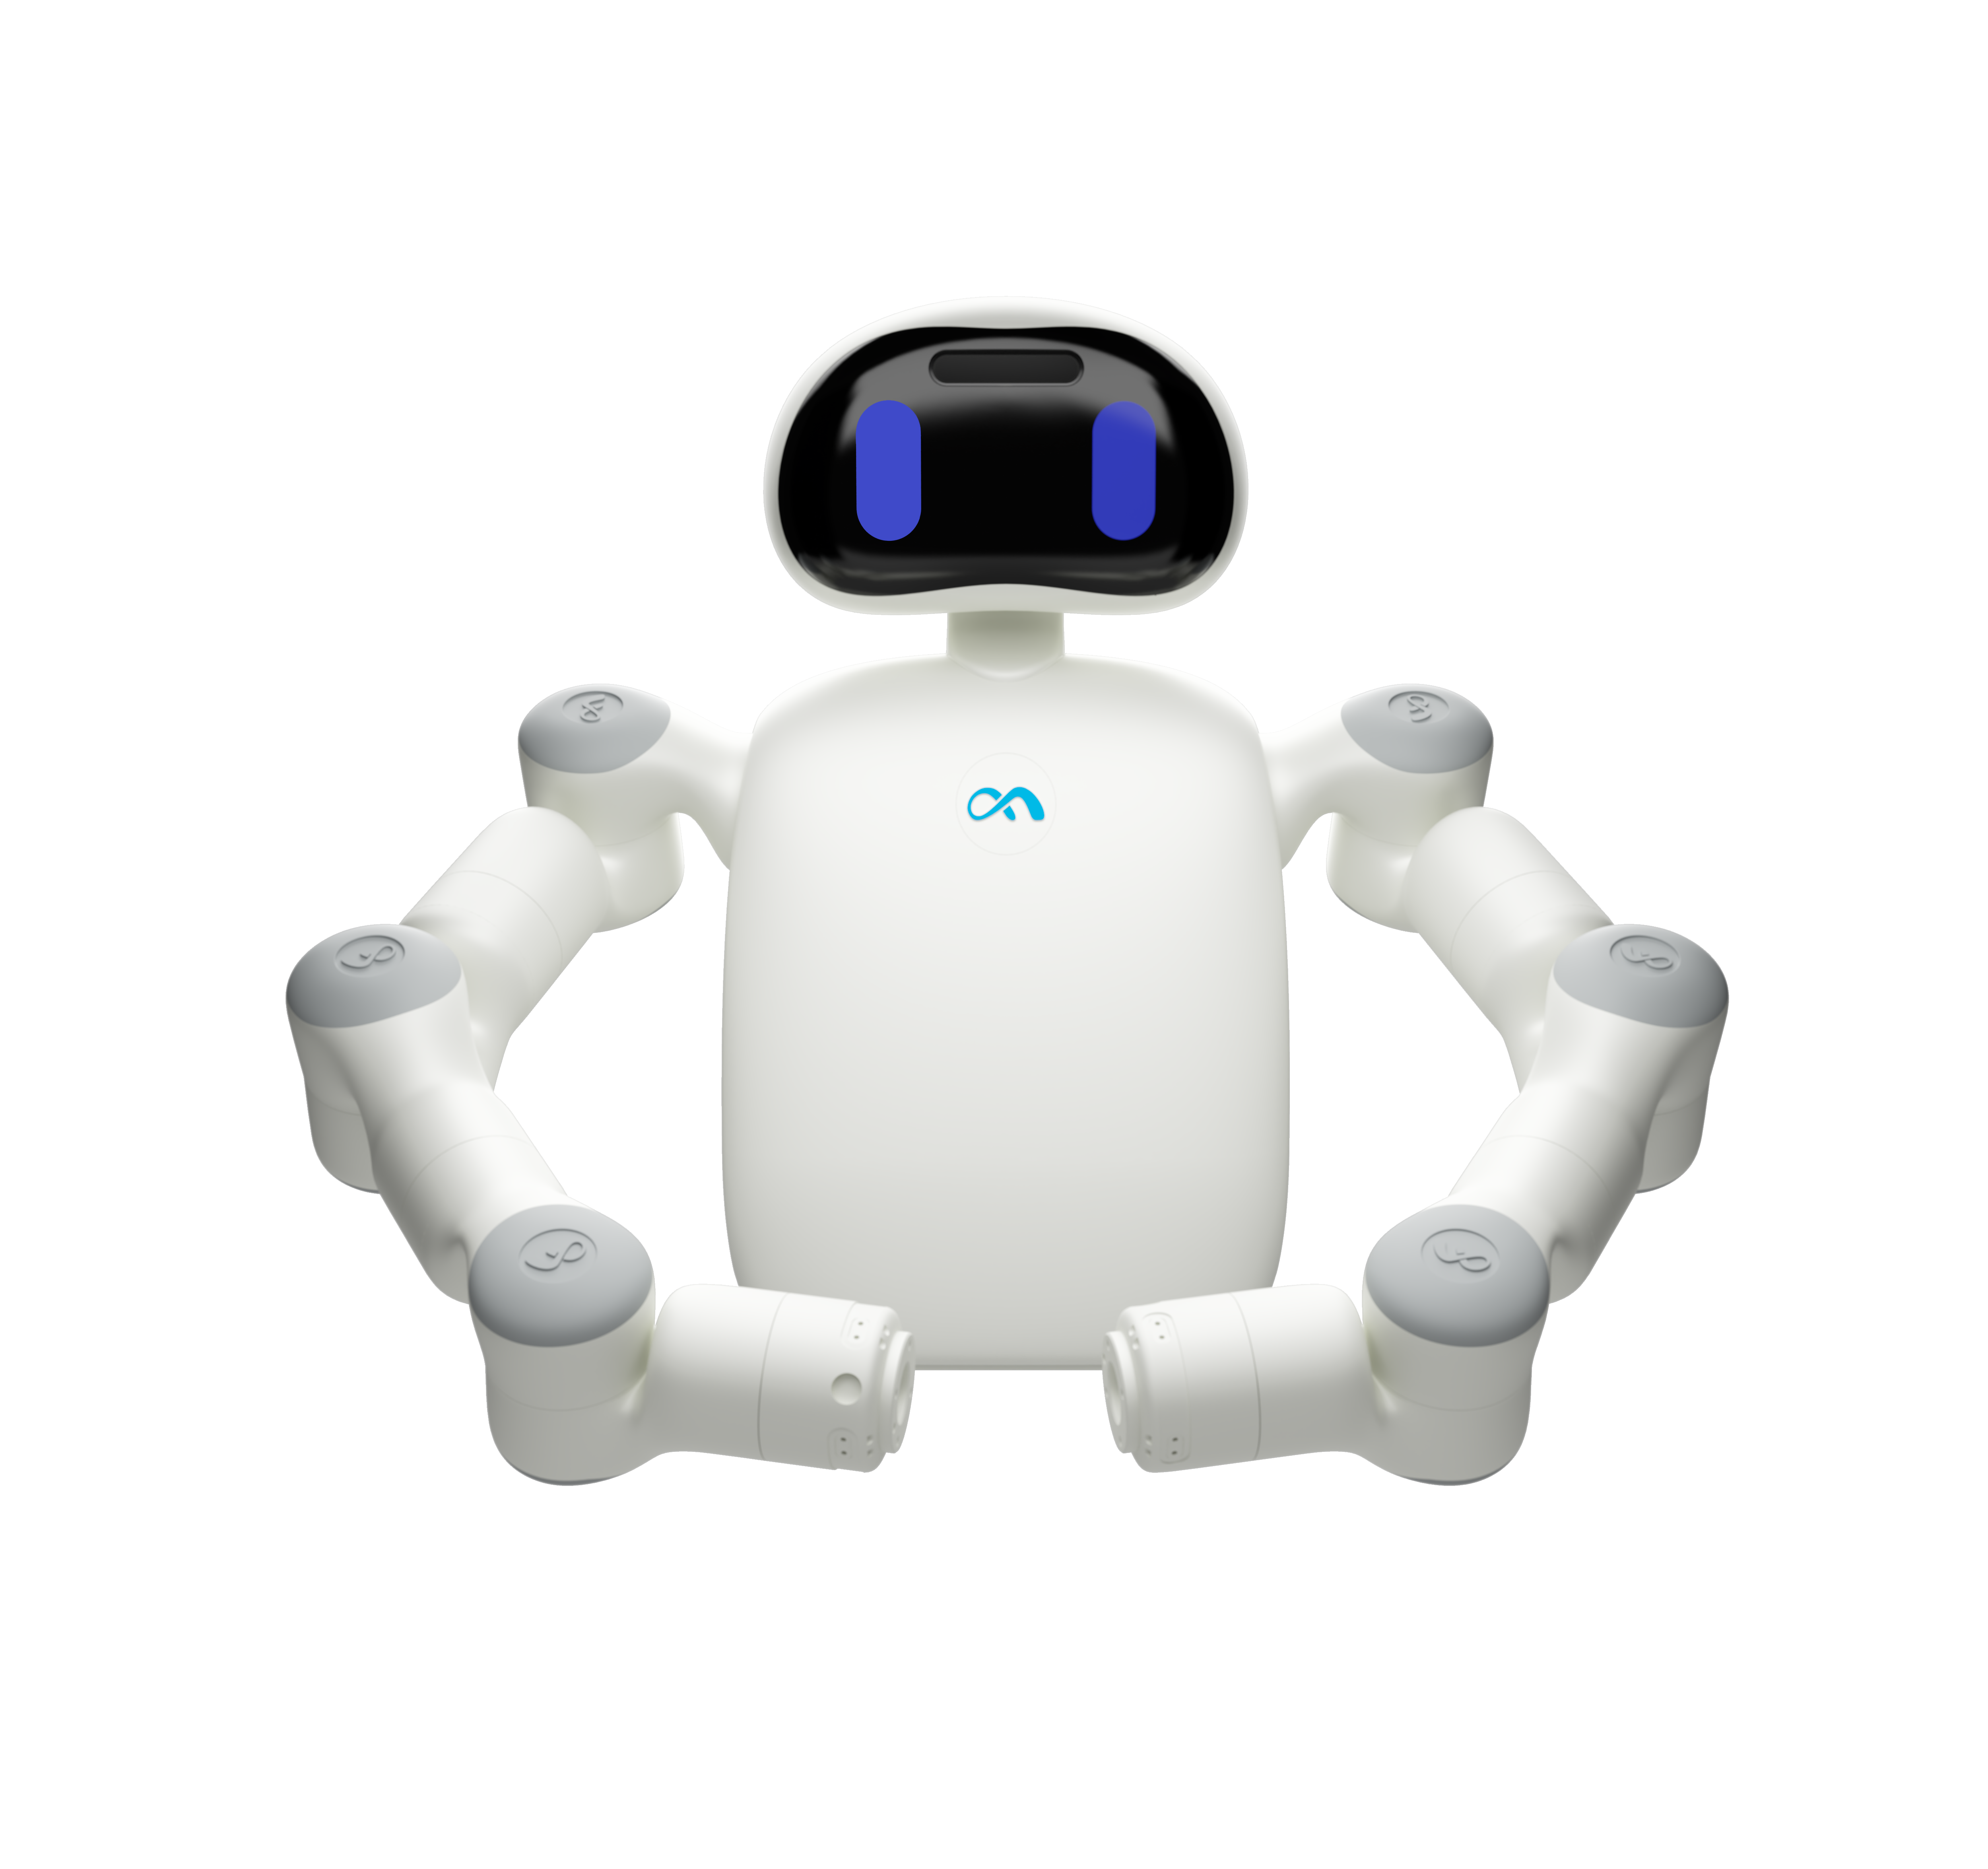
product_variant: Plus · architecture: humanoid-style, modular, dual-arm robotic system
Data & sources
Key specifications

| Robot architecture | humanoid-style, modular, dual-arm robotic system |
|---|---|
| Hardware modularity | highly flexible modular hardware architecture |
| Configuration count | four standardized configurations |
| Degrees of freedom per arm | seven degrees of freedom |
| Arm type | force-controlled adaptive robotic arm |
| Arm count | two Enlight arms |
|---|
| Control box count | a single control box |
|---|
| Tactile sensing capability | whole-body touch sensitivity via multi-dimensional force-torque sensors integrated into each of its seven degrees of freedom |
|---|---|
| Tactile recognition capabilities | single-touch recognition, multi-point tracking, and pattern recognition |